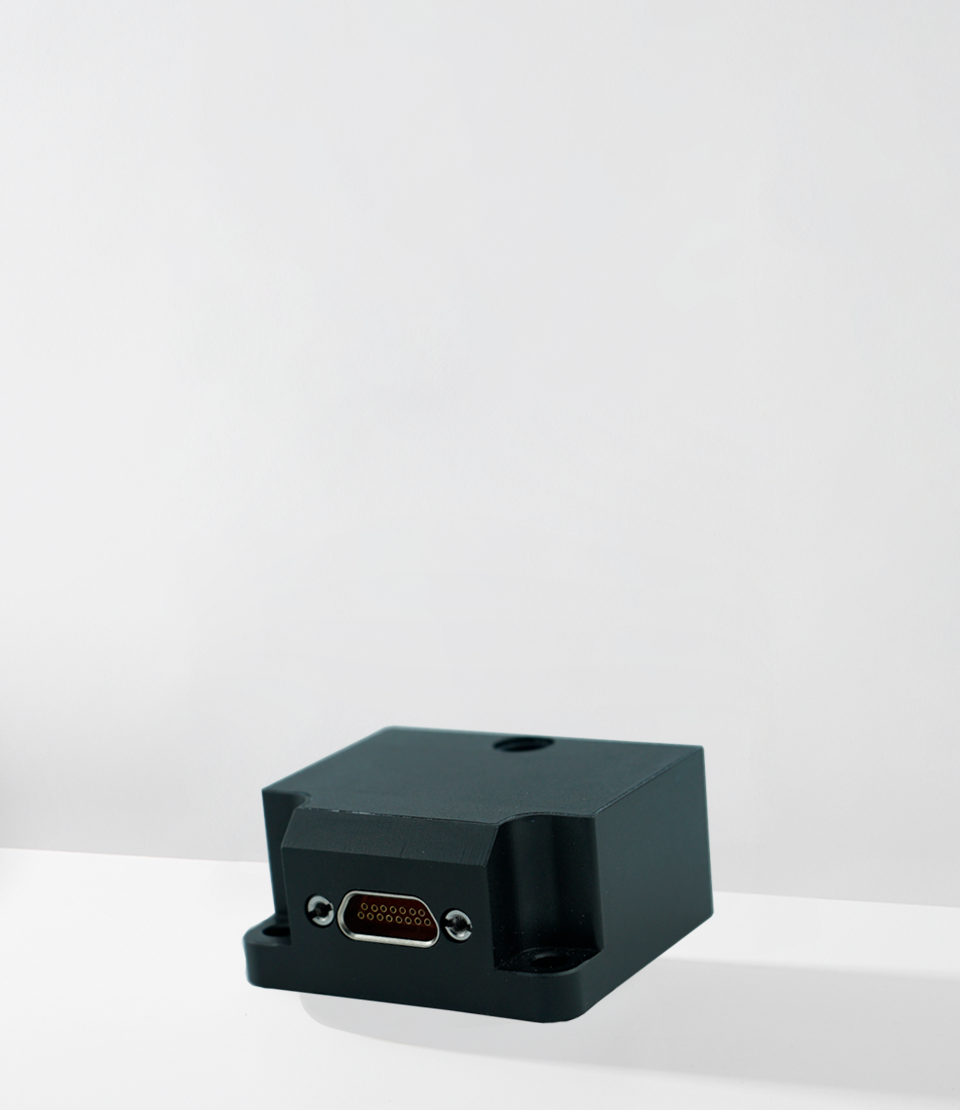
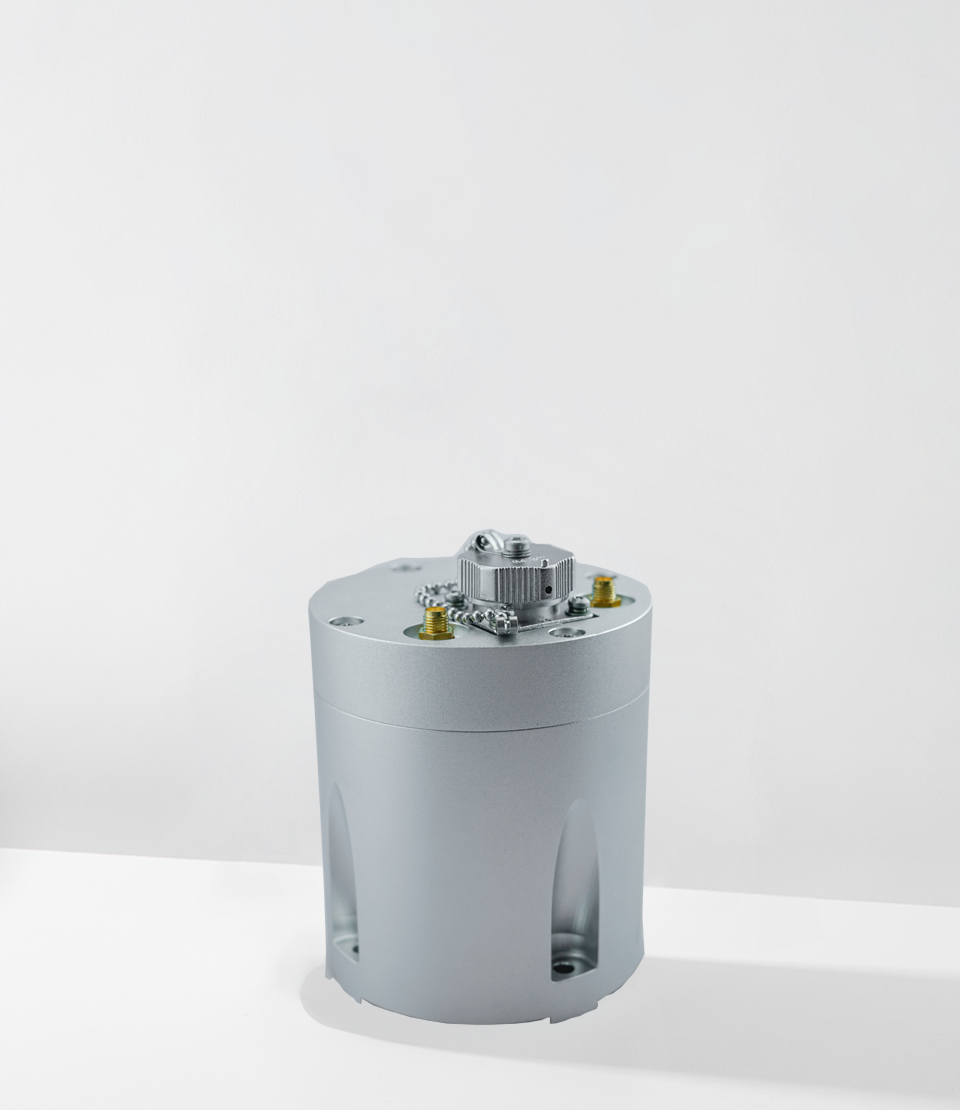
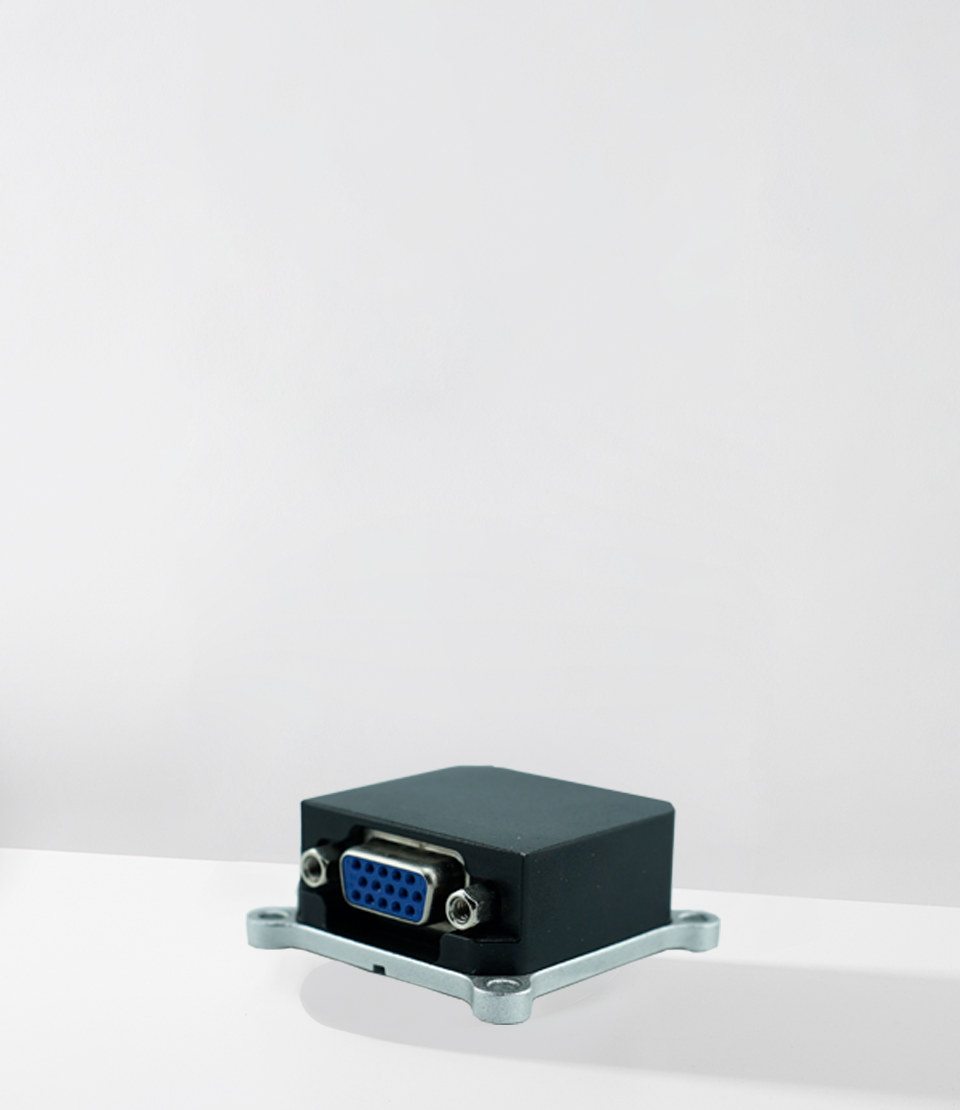
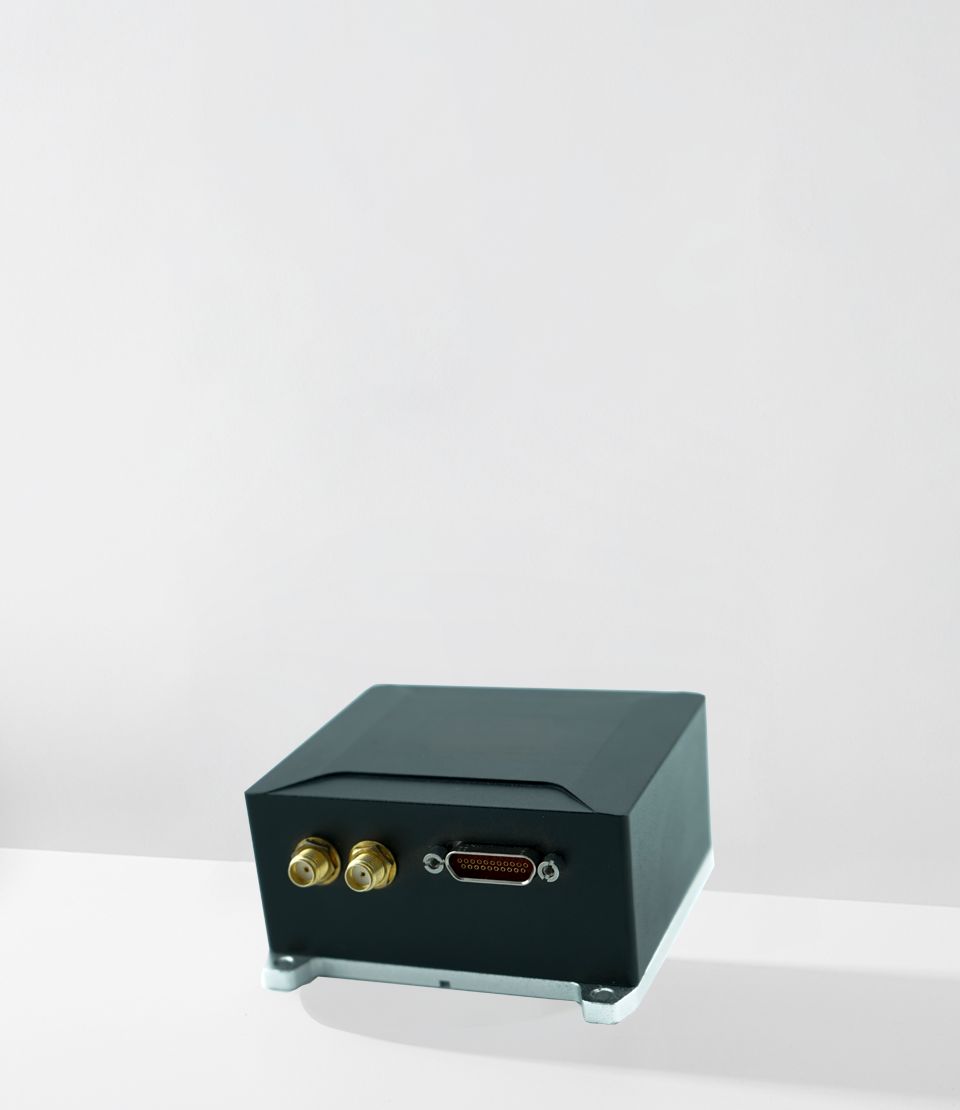
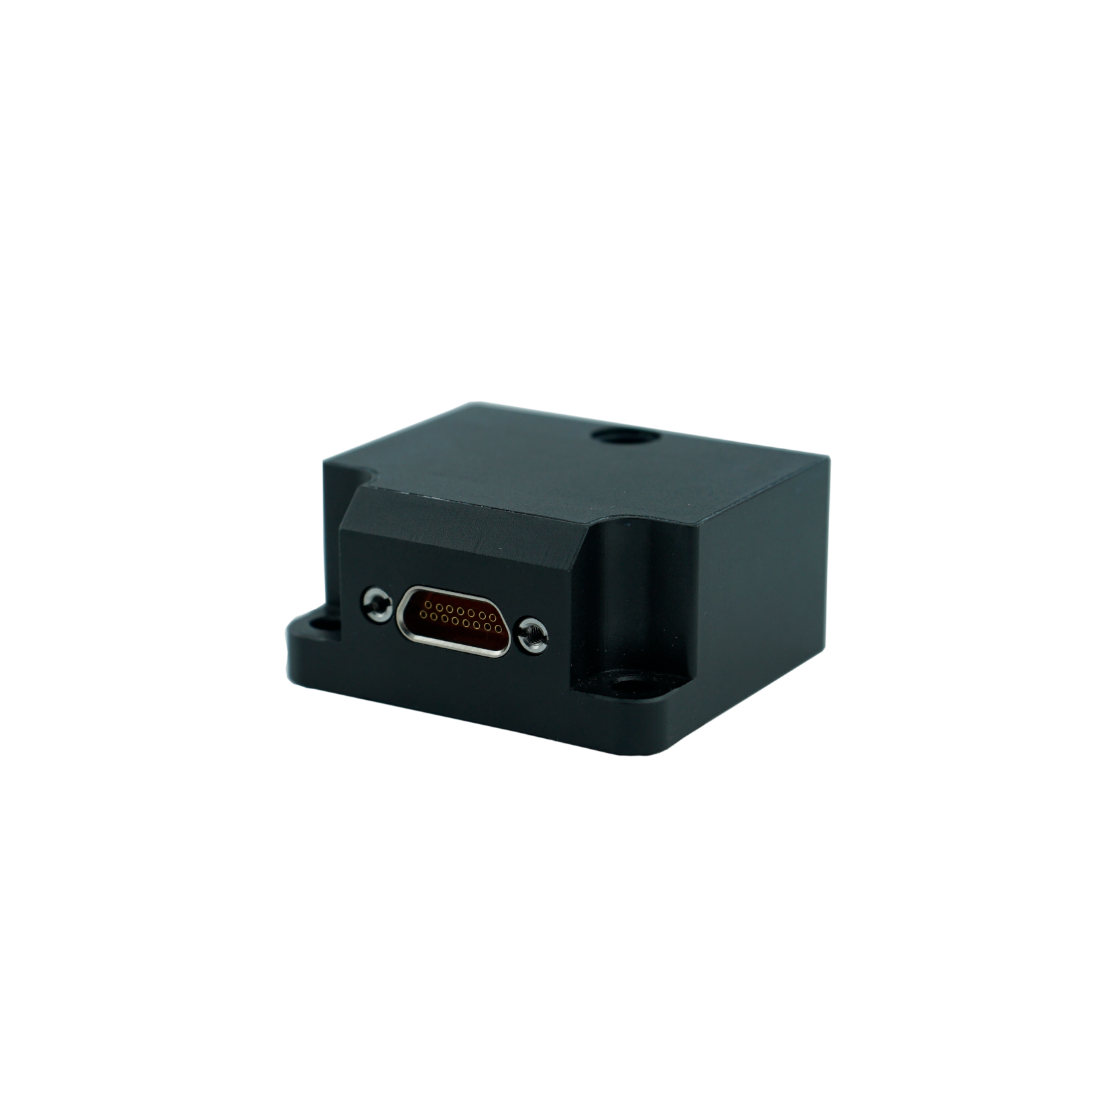
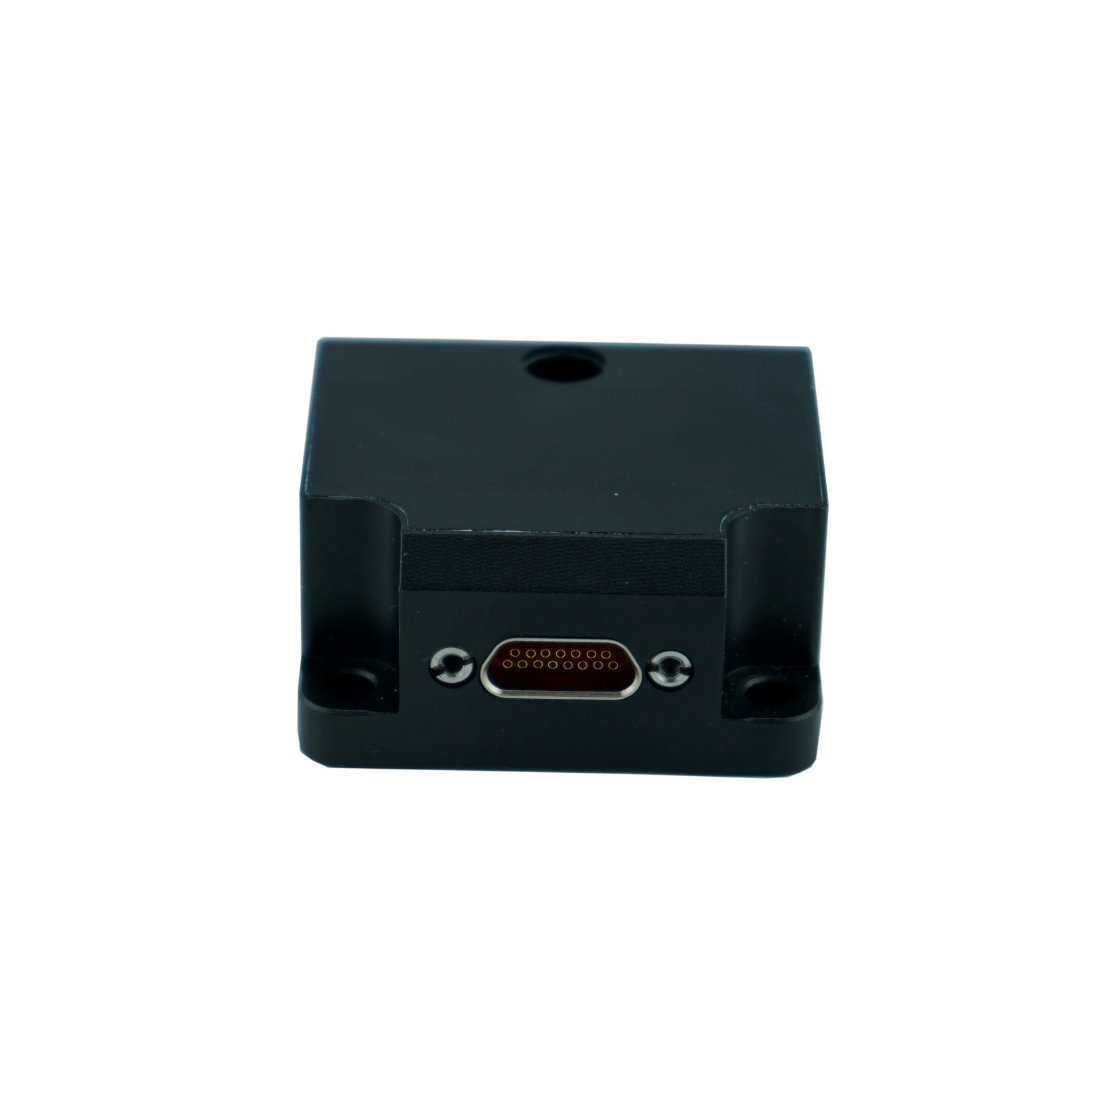
IMU惯性测量单元由高性能MEMS陀螺仪、MEMS加速度计等组成,采用先进的装配工艺,全温精密温度补偿和安装误差标定,根据惯导原理,消除动态误差效应,可实时测量载体三轴的角速度、沿三轴的线加速度,为姿态解算、惯性导航定位、运动控制提供基础支撑。可适用于伺服控制,无人机、无人车、无人船以及人形机器人等。
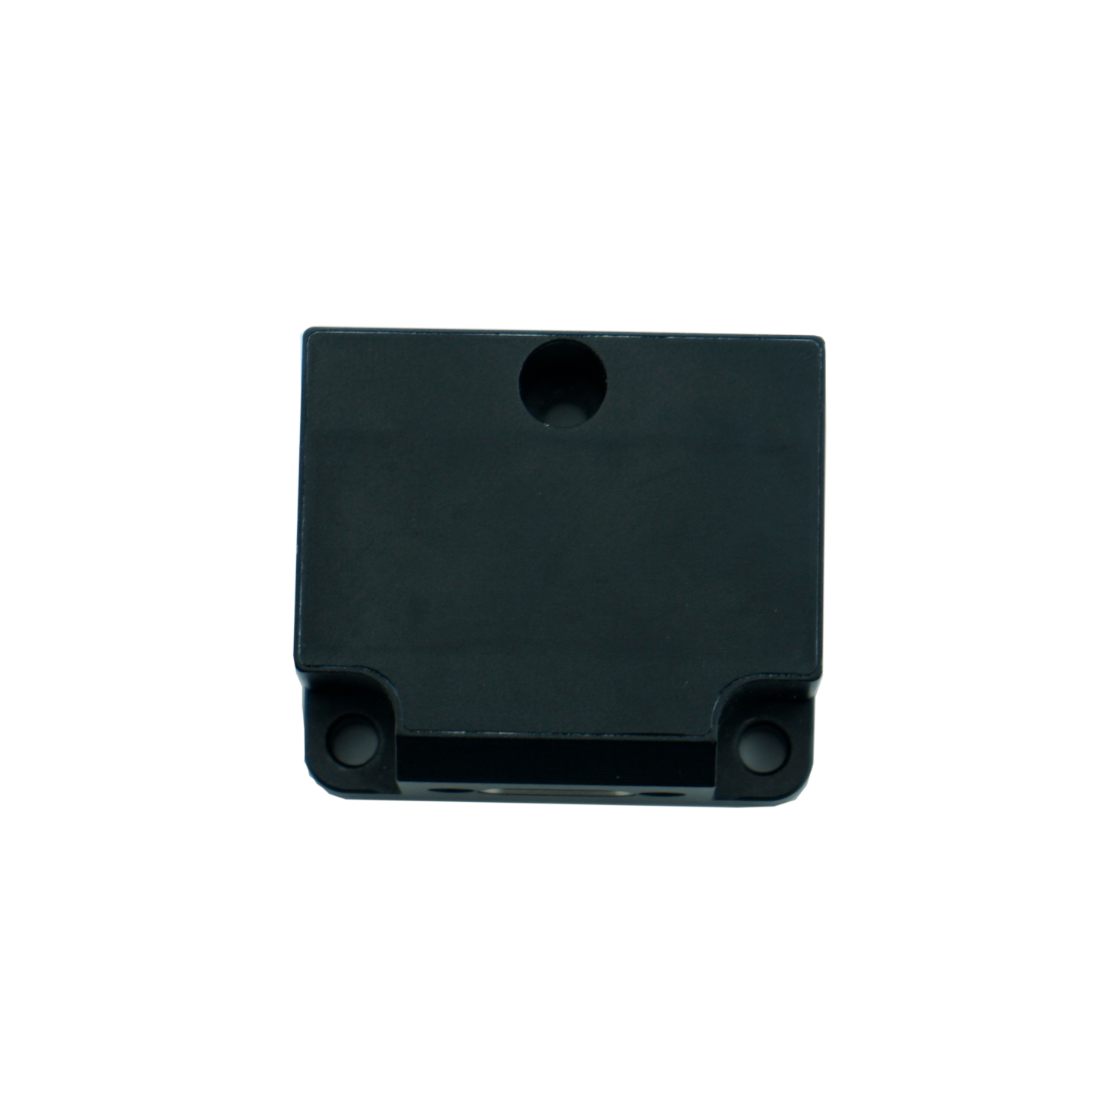
| 陀螺仪参数指标 | |||||
|---|---|---|---|---|---|
| 项目 | 单位 | ||||
| 测量范围 | °/s | ±300~4000 | |||
| 零偏 | °/s | 0.05 | |||
| 零偏不稳定性 | °/h(Allan方差) | 0.4 | |||
| 零偏稳定性 | °/h(10s,1σ) | 3 | |||
| 零偏重复性 | °/h(1σ) | 3 | |||
| 随机游走系数 | °/√h | 0.03 | |||
| 标度因数非线性 | ppm | 100 | |||
| 分辨率 | °/s | 0.001 | |||
| 带宽 | Hz | >200 | |||
| 加速度计参数指标 | |||||
| 测量范围 | g | ±40~200 | |||
| 零偏 | mg | 1 | |||
| 零偏稳定性 | mg | 0.3 | |||
| 零偏重复性 | mg | 0.3 | |||
| 标度因数非线性 | ppm | 200 | |||
| 带宽 | Hz | >120 | |||
| 其他参数指标 | |||||
| 供电电压 | V | 5 | |||
| 工作电流 | A | <0.3 | |||
| 工作温度 | ℃ | -40~+80 | |||
| 储存温度 | ℃ | -55~+85 | |||
| 冲击 | g | 1000 | |||
| 外形尺寸 | mm | 44.8*38.6*21.5 | |||
| 重量 | g | ≤65 | |||
| 数据通讯频率 | bps | 最大支持460800 | |||
| 通讯接口 | / | RS-422/TTL | |||